mk体育(中国大陆)-控股有限公司官方网站 - 专注HIIT与燃脂团课

 025-66096110


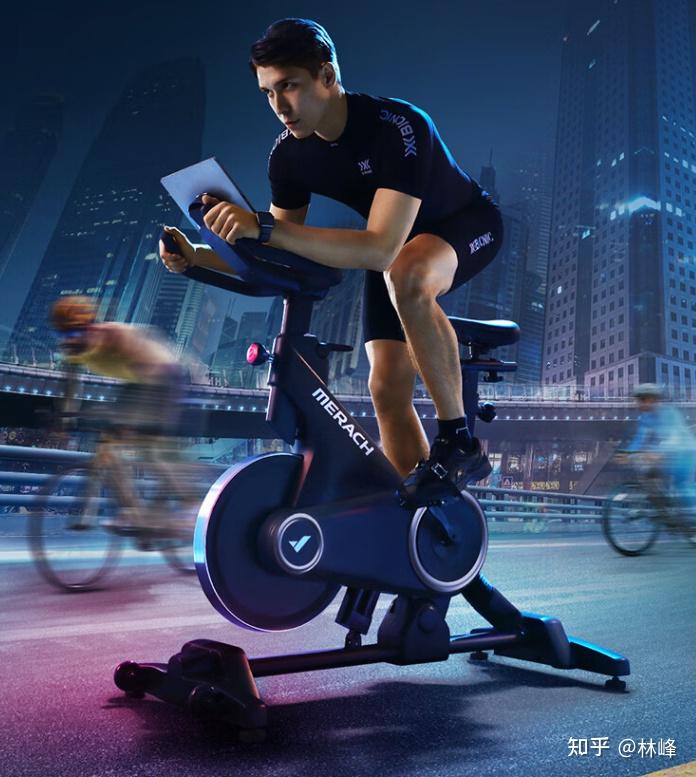
家用动感单车是模拟公路骑行的室内有氧健身器材,配备可调节阻力系统,部分机型搭载智能模块,支持连接 APP 记录运动数据、跟随课程训练。机身稳固静音,占地面积小,无需户外空间即可实现燃脂塑形,是家庭健身的热门选择。
动感单车的工业设计是在静态框架内,集成动态负载、精密传感与多媒体交互的复杂机电系统。其核心矛盾在于:如何在保证极致稳固性以承受高强度踩踏冲击的前提下,集成产生平滑电磁阻力的精密部件、实现高精度数据采集的敏感传感器,并承载一块用于沉浸交互的大尺寸屏幕,同时确保所有电子元件在用户持续出汗的高湿环境下稳定工作。设计趋势正从“功能分立”走向“一体融合”, 将动力、传感、计算与显示单元深度整合, 提供无缝体验。
1. 车体与承载框架:采用重型钢结构或铝合金框架, 通常为四边形或三角形结构, 确保在最大输出功率下依然零晃动。前叉与立管处设计有多向调节机构, 用于适配不同身材。底部配备可调水平脚垫与大型橡胶支点, 用于减震与防滑。
◦ 飞轮:核心惯性部件, 重量通常在15-25公斤之间。重飞轮能提供更真实的骑行惯性, 使踩踏更顺滑, 模拟出真实自行车的“滚动静感”。飞轮通常位于车身前部或中部。
▪ 电磁阻力:主流技术。通过控制电磁铁线圈的电流大小, 改变其与飞轮(钢制)之间的磁力强弱, 产生无接触、无磨损的阻力。阻力调节平滑、精准、静音, 可通过程序控制实现自动坡道模拟。
▪ 机械/磁控阻力:通过手动旋钮调节永磁体与飞轮的距离, 或调节羊毛毡/刹车片与飞轮的摩擦来产生阻力。结构简单, 但线性与精度不及电磁式。
◦ 传动系统:连接踏板曲柄与飞轮, 通常采用多楔mk体育科技有限公司带(皮带)传动, 相比链条更安静、免维护、无需润滑。
▪ 应变片式:在曲柄、轴心或花鼓处贴装应变片, 测量形变计算扭矩, 结合踏频得出功率。精度最高, 是专业级标配。
▪ 磁通量/电流推算法:通过测量维持电磁阻力所需的电流, 结合已知的转速-阻力曲线估算功率。成本较低, 但精度和响应速度稍逊。
◦ 踏频传感器:通常为磁感应或霍尔传感器, 通过检测飞轮或曲柄上磁铁的通过频率来计算转速。
◦ 智能终端:集成高性能处理器、内存、存储和网络模块的触控大屏(通常22英寸以上), 是内容呈现与交互的核心。
◦ 音视频系统:前置高品质立体声扬声器, 有时配备低音炮。内置摄像头可用于直播课程或视频通话。
车架的刚性、稳定性、调节范围;飞轮的重量、平衡性;传动系统的静音与顺滑度
动感单车的性能评估围绕训练科学性、沉浸体验感、硬件耐用性与生态丰富度四大维度构建。其价值不仅在于提供高效的卡路里消耗,更在于通过精准的数据反馈与高粘性的内容生态,帮助用户建立科学、可持续的训练习惯。
◦ 阻力范围与精度:最大阻力值(如最大模拟坡度20%), 以及最小阻力调节增量。电磁阻力可实现0-100级甚至无级调节。
◦ 阻力控制方式:支持手动旋钮、按键控制以及程序自动控制(跟随课程或虚拟地形自动变阻)。
◦ 飞轮重量与传动:飞轮重量直接影响惯性体验。重飞轮(20kg) 在高速巡航时更顺滑,模拟惯性更线. 数据监测精度:
◦ 功率测量精度:专业级可达 ±1%, 消费级优秀水平在 ±3% 以内。这是科学训练的黄金指标。
◦ 多数智能动感单车采用“硬件+付费订阅”模式, 会员费包含全部课程内容。
动感单车的工作原理是一个“人力-阻力-数据-内容”的实时闭环模拟系统。用户踩踏踏板所做的机械功,通过传动系统驱动飞轮旋转,同时克服由电磁铁或机械装置施加的可调阻力,从而完成能量消耗。在此过程中,功率计、踏频传感器与心率设备实时捕捉用户的输出功率、骑行节奏与生理负荷,并将这些数据流同步输送至中央处理器。处理器一方面将数据可视化为仪表盘,另一方面则将其作为驱动虚拟世界的核心参数:用户的实时功率与踏频被映射为虚拟骑手在三维地形中的速度与位置,而程序设定的阻力变化则精确对应虚拟地形的坡度起伏,创造出爬坡时阻力陡增、下坡时惯性滑行的逼真体感。同时,教练的语音指导、社群的实时排名与环境的视觉音效均与此数据流同步,构建出身临其境的沉浸式训练环境,其本质是将用户的生物力学输出,实时转化为可被感知的数字化情境与互动反馈。
◦ 功率计算:应变片功率计测量曲柄等处的微形变, 结合扭矩与角速度(踏频), 实时计算功率(功率=扭矩×角速度)。算法功率计则通过测量维持当前转速所需的电流来估算。
◦ 智能终端接收数据, 游戏引擎或渲染程序根据用户的实时功率和预设的“虚拟车手-地形”物理模型, 计算出其在预设3D路线中的位置、速度。
◦ 电磁阻力:基于电磁感应定律。无接触, 无磨损, 控制精准, 可瞬间响应, 能实现自动控制。是高端和智能车型首选。
◦ 应变片功率计是金标准。关键在于应变片的布置、温度补偿算法和信号采样精度。左右曲柄独立测量的双边功率计更能反映发力平衡。
◦ 其核心是一套模拟骑行运动的物理公式, 考虑用户功率、虚拟车手与车辆的总重量、空气阻力、滚动阻力和坡度。当程序设定一个10%的爬坡时, 物理引擎会计算出所需功率的陡增, 并指令阻力系统增大相应的阻力值, 从而实现体感同步。